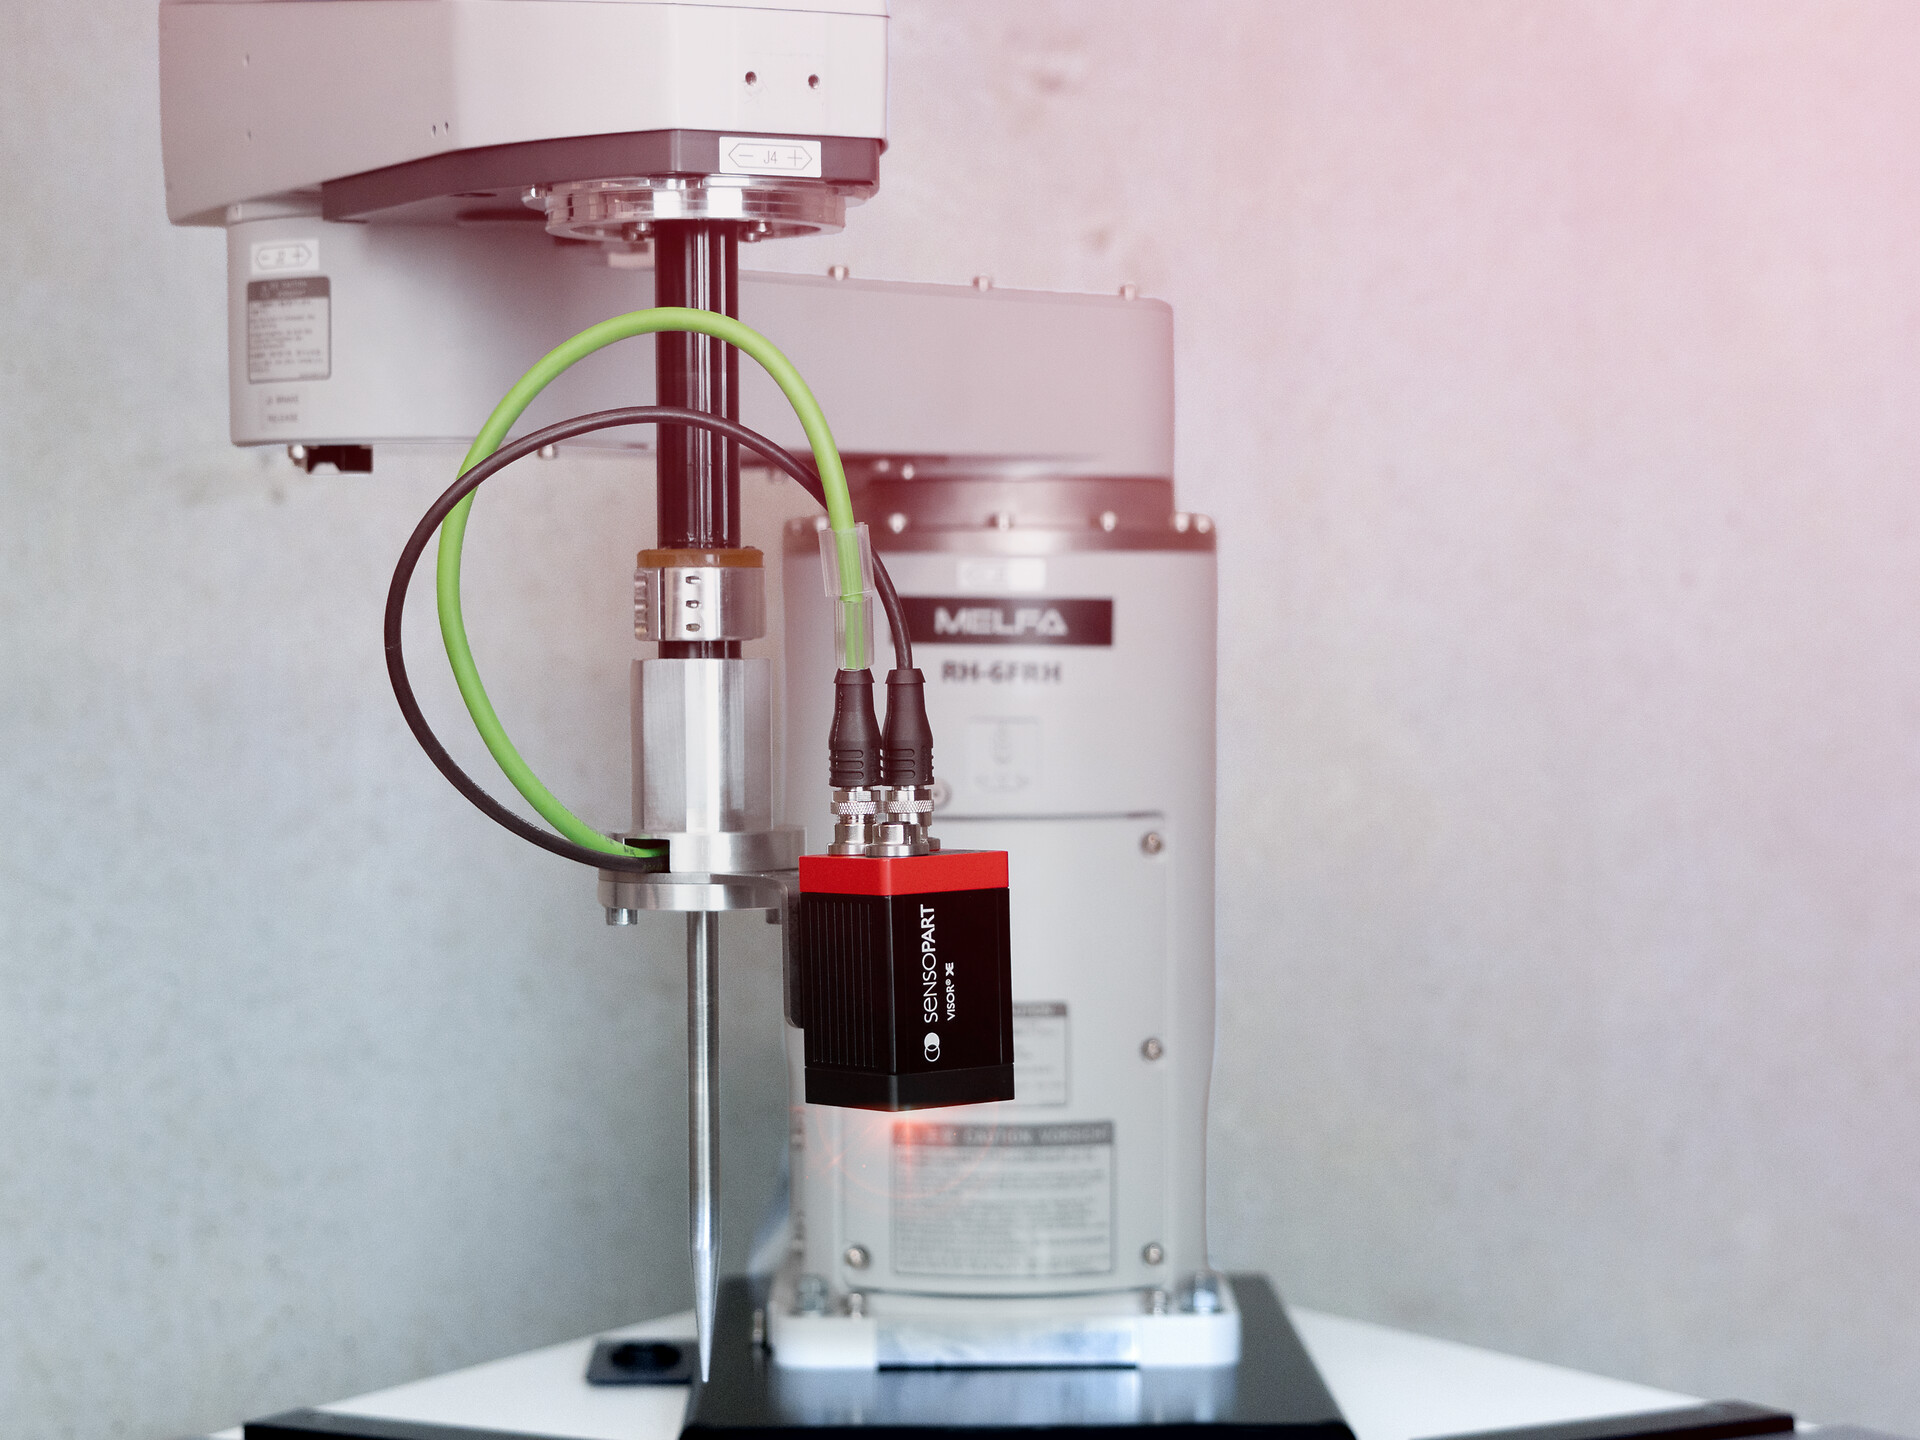
Um für seine Pick&Place-Roboter eine kamerabasierte Führung zu realisieren, hat SEW-Eurodrive mit Unterstützung von Sick Funktionsbausteine für die 2D-Kamera PLOC2D und die 3D-Kamera Trispector1000 entwickelt. Die Software wird im Controller integriert, um die Kommunikation zur Kamera zu ermöglichen und dem Roboter die Informationen zur Verfügung zu stellen. Zudem kann der Anwender von kurzen Inbetriebnahmezeiten profitieren.
-
Elektrische Prozesswärme effizient regeln:
Leistungssteller für energieintensive Anwendungen
Elektrische Prozesswärme gewinnt in energieintensiven Industrien zunehmend an Bedeutung. Entscheidend für ihren wirtschaftlichen Einsatz sind…
-
Ultraschallsensorik
Robust messen fürs IIoT: Ultraschallsensor mit IO-Link
Für die Automation im Zeitalter des IIoT sind Multitask-ing-Sensoren gefragt. Neben zuverlässigen Messwerten sollen sie…
-
ZVEI: Massive Bürokratie als Investitionsbremse
Die massive Bürokratie und ein überregulierter, unflexibler Arbeitsmarkt hindern eine große Mehrheit der Unternehmen der…