Die verschiedenen Seiten des automatischen Handhabens von Werkstücken und Gegenständen werden im vorliegenden Buch auf verständliche Weise dargelegt. Es befasst sich mit der Manipulation (Technik und Verfahren) von körperlichen Gegenständen (Werkstücke, Werkzeuge) in Industrie (Industrierobotertechnik, Endeffektoren), Handwerk (Manipulatoren), Montage (Montageautomaten, Transfersysteme) und im persönlichen Umfeld (Serviceroboter). Dazu werden jeweils die technischen Mittel, deren Auswahl und Planung (Programmierung, Simulation) von Aktionen und der Einsatz behandelt. Eine Vielzahl von Abbildungen sowie Tabellen und Tafeln vereinfachen den Überblick und das Verständnis von Zusammenhängen. Für Studenten technischer Fächer als auch Praktiker stellen die beiden Autoren Hesse und Malisa somit ein Nachschlagewerk, welches kompakt in die Thematik einführt.
aschenbuch Robotik – Montage – Handhabung
Carl Hanser Verlag GmbH & Co. KG
-
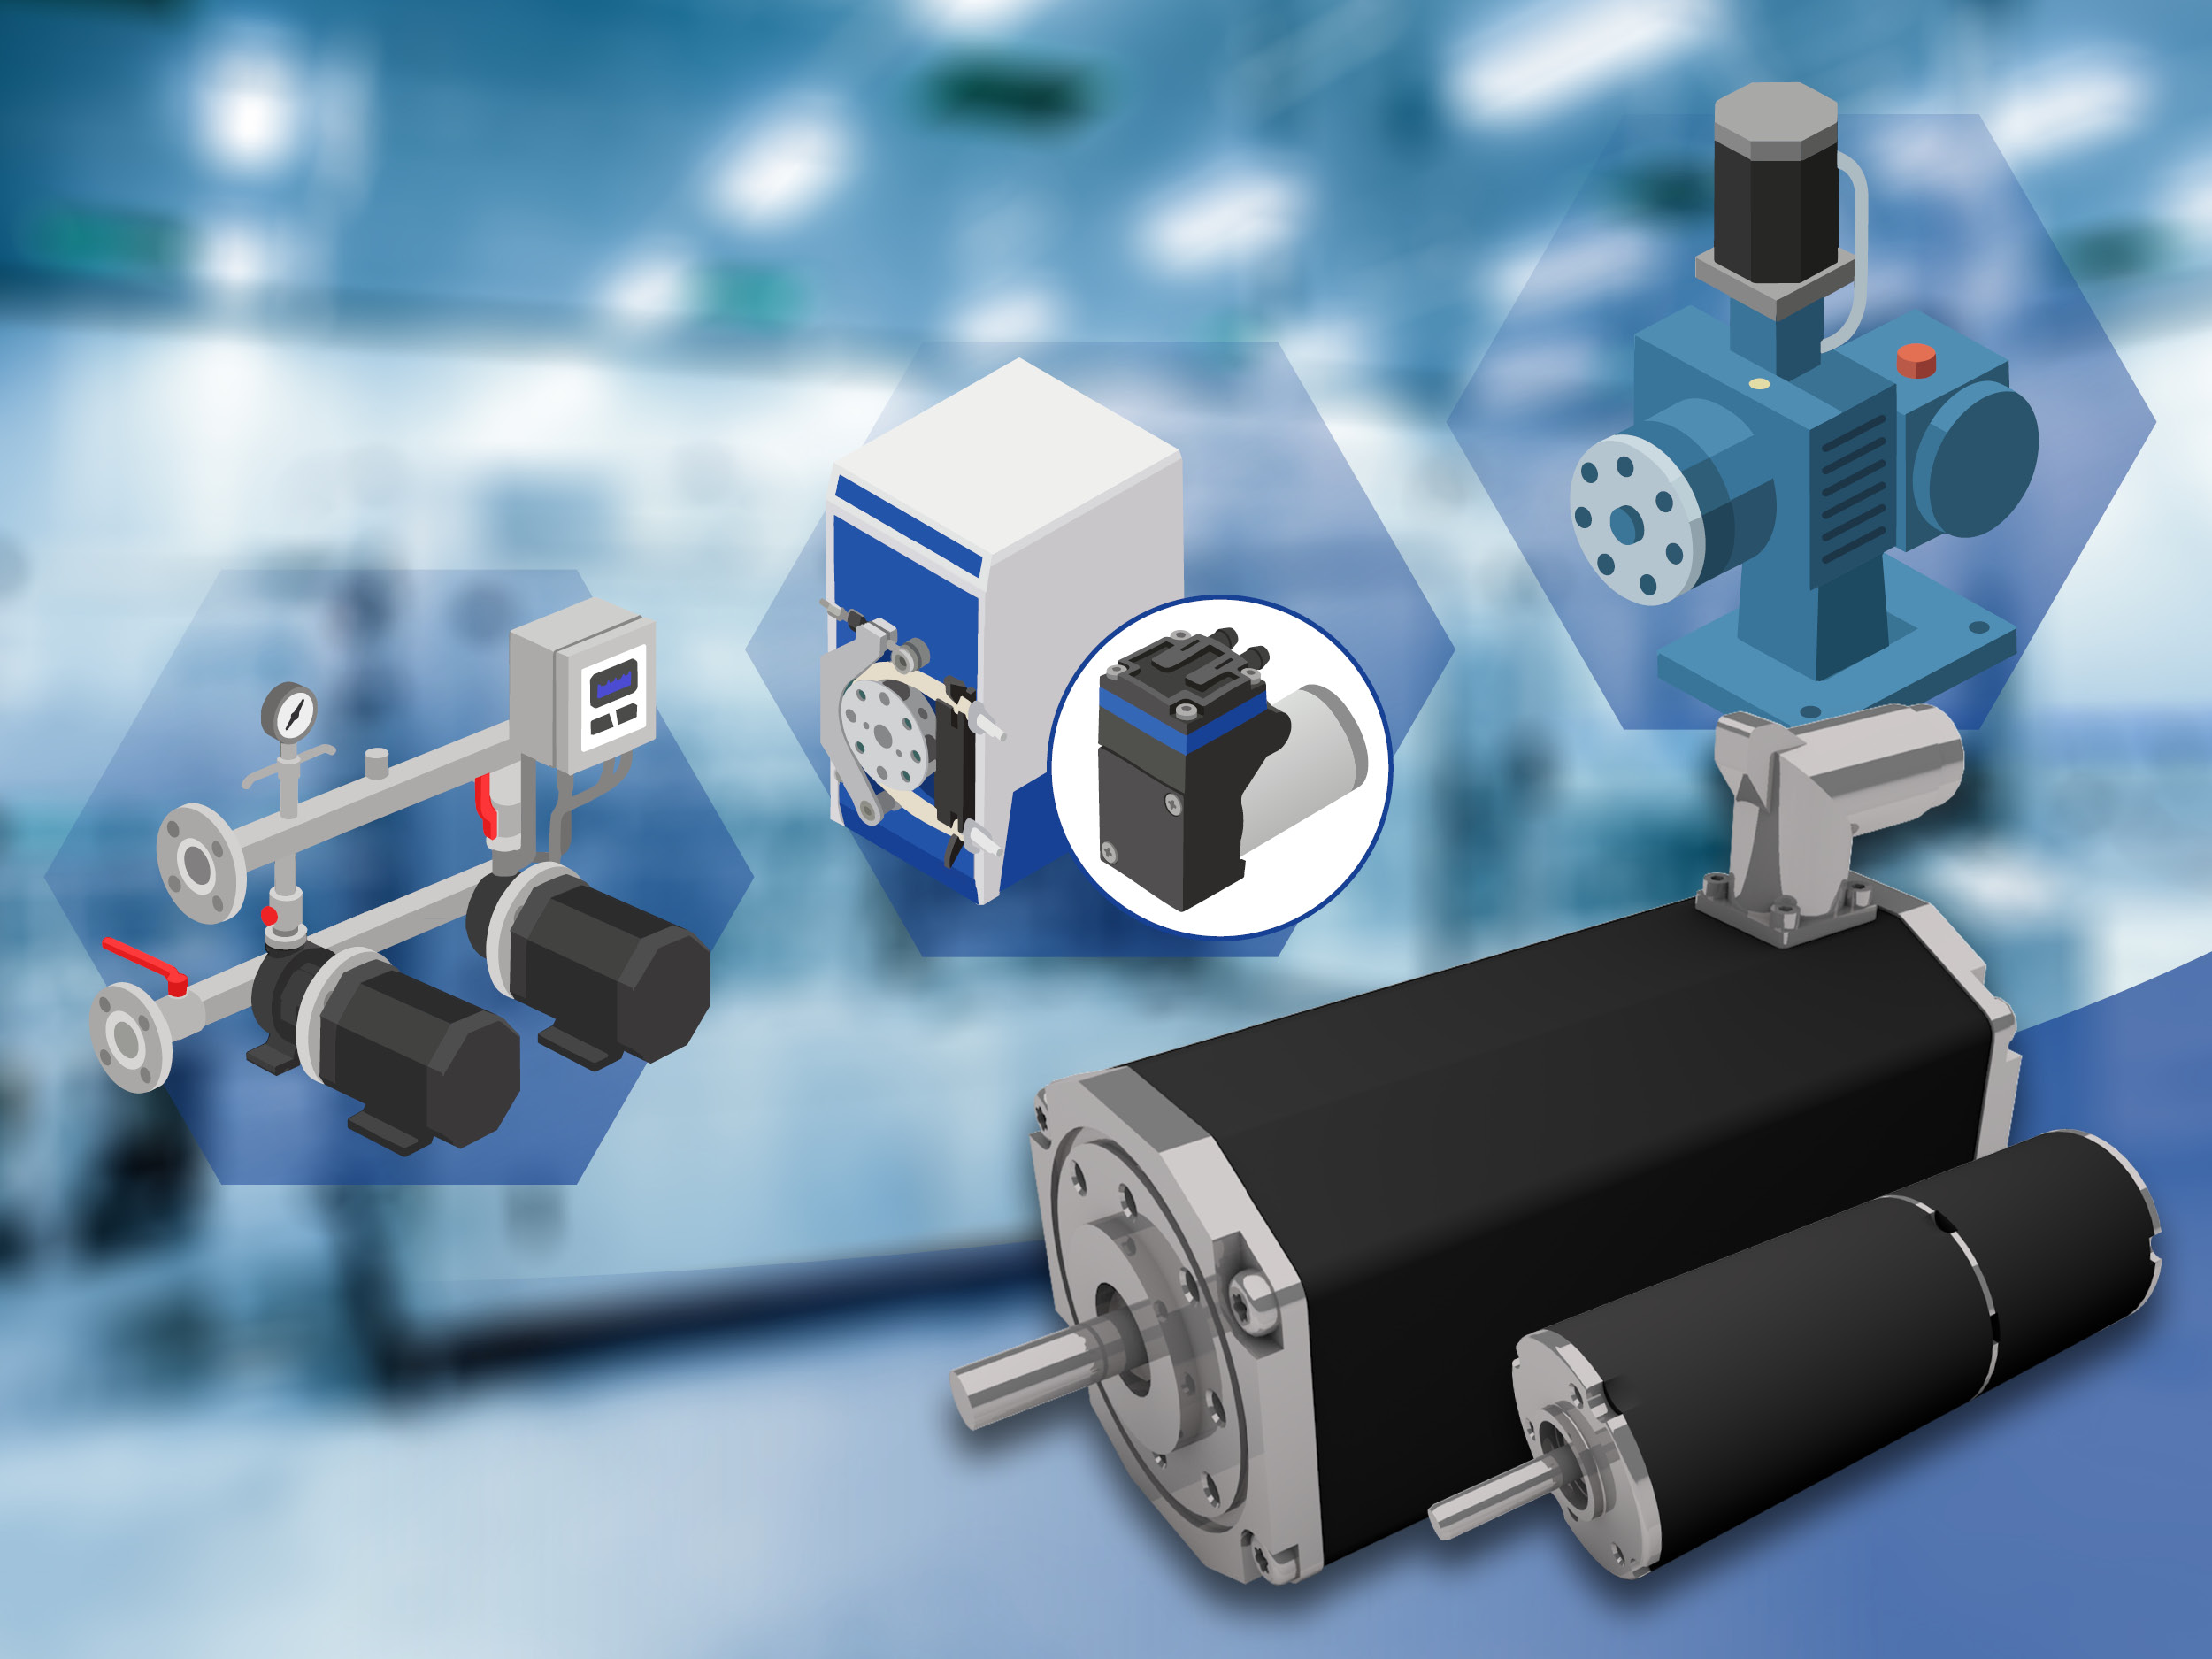
BLDC-Antriebe für unterschiedliche Pumpenanwendungen und Lastprofile
Vom Fördern zum Regeln
Ob Dialysegerät, Dosierpumpe oder Hydraulikaggregat: Pumpenantriebe müssen ganz unterschiedliche Anforderungen erfüllen. Neben präziser Regelbarkeit und…
-
Auftragseingang im Maschinenbau: September bringt +14%
Die Unternehmen im Maschinen- und Anlagenbau haben das dritte Quartal mit einem unerwartet guten Monat…
-
Anzeige
SIL 3 ohne Safety-CPU: was das im Schaltschrank spart
Motion und Visualisierung sind längst in die SPS integriert, die Sicherheit blieb bisher an Hardware gebunden. Jetzt hat der TÜV SÜD eine virtuelle Sicherheitssteuerung bis SIL 3 und PL e abgenommen: Die Zweikanaligkeit entsteht in Software.
-
Kontron bestätigt Umsatz-Prognose
Kontron hat die Geschäftszahlen für die ersten neun Monate bekannt gegeben.
-
Ulrich Leidecker scheidet bei Phoenix Contact aus
Ulrich Leidecker (Bild), Mitglied der Geschäftsführung und Chief Operating Officer, hat sich entschieden, Phoenix Contact…