Das Lehrbuch \’Industrieroboter – Methoden der Steuerung und Regelung\‘ von Wolfgang Weber bietet dem Leser einen Grundkurs für Lagebeschreibung, Interpolation, Programmierung und Regelung von Industrierobotern. Es führt zunächst schrittweise mit einfachen, anwendungsnahen Beispielen in die erforderlichen mathematischen Grundlagen der Steuerung und Regelung ein. Im Anschluss stellt der Autor die mathematischen Methoden in unmittelbaren Zusammenhang mit der Anwendung. Das Buch möchte den aktuellen Entwicklungen und Lösungen in der Robotertechnik Rechnung tragen, daher wurde es in der zweiten Auflage in den Teilen \’Komponenten eines Industrieroboters\‘ und \’Roboterprogrammierung\‘ neu bearbeitet. Im Internet stehen aktualisierte und erweiterte Entwurfs- und Simulationswerkzeuge bereit, mit denen Übungsaufgaben gelöst und Beispiele nachvollzogen werden können. Carl Hanser Verlag 2., neu bearbeitete Auflage 248 Seiten, 29,90 Euro ISBN 978-3-446-41031-2
Industrieroboter
Carl Hanser Verlag GmbH & Co. KG
-
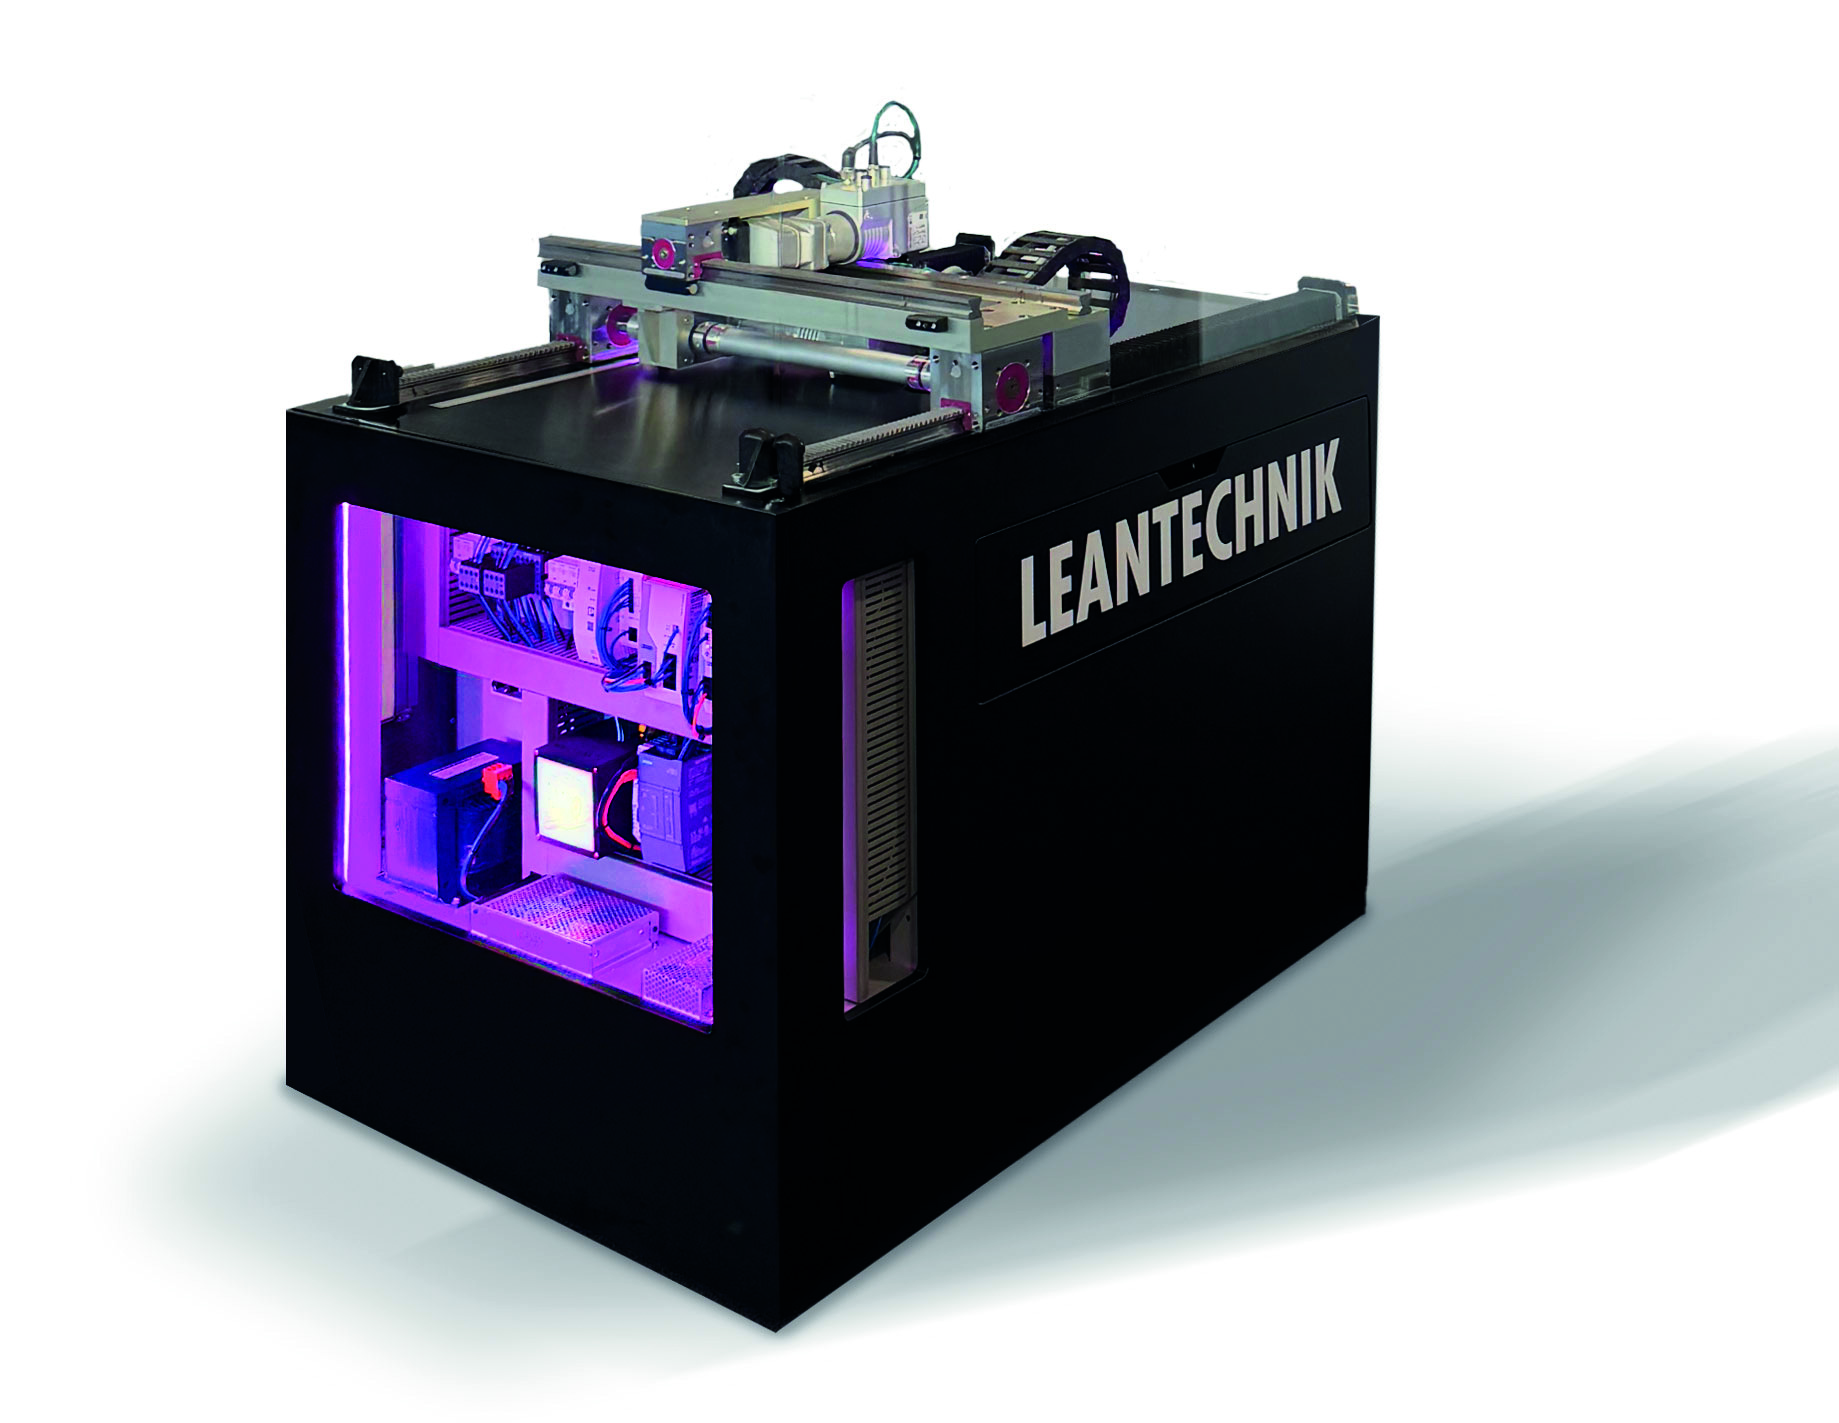
Kompakte Verpackungsanlagen
@PA_Grundschrift:Auf der Interpack präsentierte Leantechnik u.a. Zahnstangengetriebe für schnelle und kompakte Verpackungsanlagen.
-
Sicherheitstechnik von SafeMotion bis zur Safety PLC App
Bosch Rexroth komplettiert das Ctrlx Safety-Portfolio und deckt damit funktionale Sicherheit von der Antriebsebene bis…
-
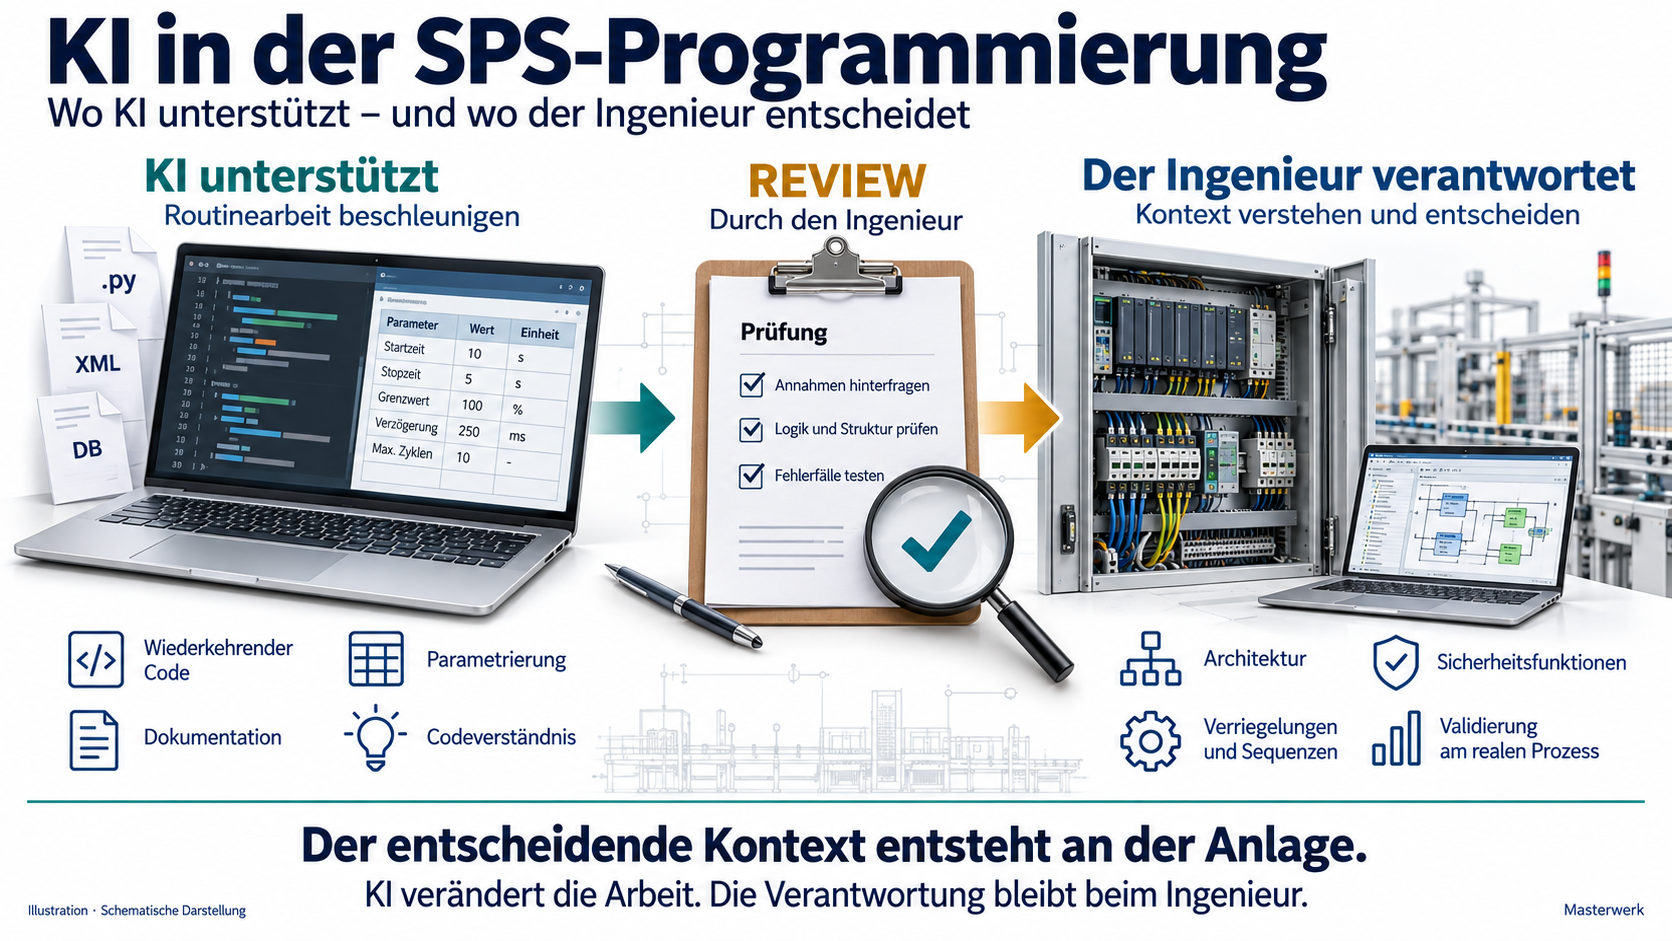
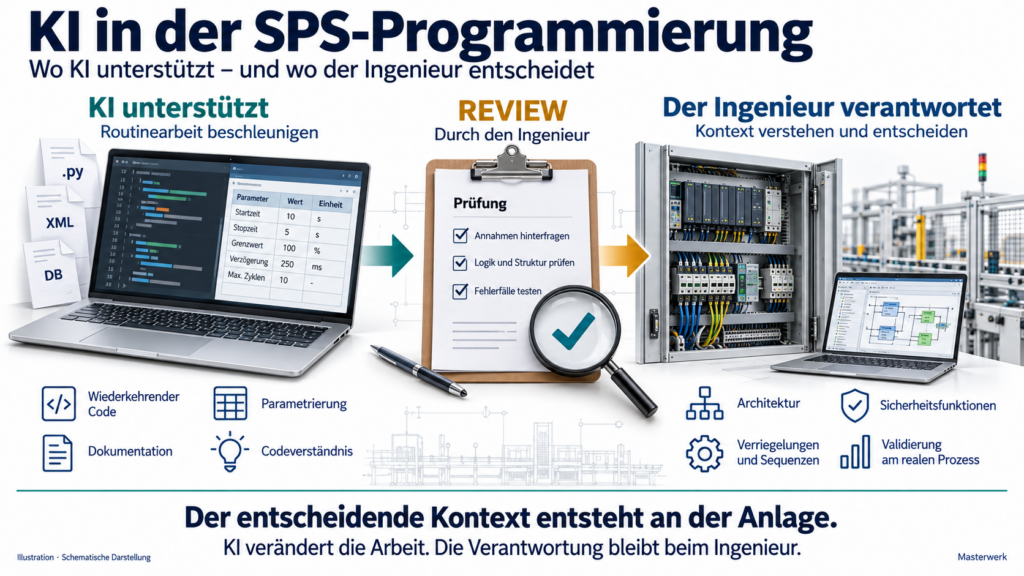
KI in der SPS-Programmierung
Tempo ja, Verantwortung nein
Engineering-Werkzeuge bekommen Copiloten, Codegeneratoren und Dokumentationsassistenten. Von außen entsteht der Eindruck, SPS-Programmierung lasse sich über…
-
Digitale Anlagenmodelle unterstützen operative Entscheidungen im Betrieb
Vom Modell zur Maßnahme
Betriebsdaten aus Sensorik, Anlagen und Instandhaltung liegen häufig in getrennten Systemen. Autodesk will diese Informationen…
-
Griffmodul für Schwenk- und Schiebetüren
Ein Produkt-Highlight bei Euchner ist das CTS Gate System, das die kompakte Zuhaltung CTS um…
das könnte sie auch interessieren
-
So verändern Connected Work und KI den Shopfloor
Wissen, was zu tun ist
-
KI in der SPS-Programmierung
Tempo ja, Verantwortung nein