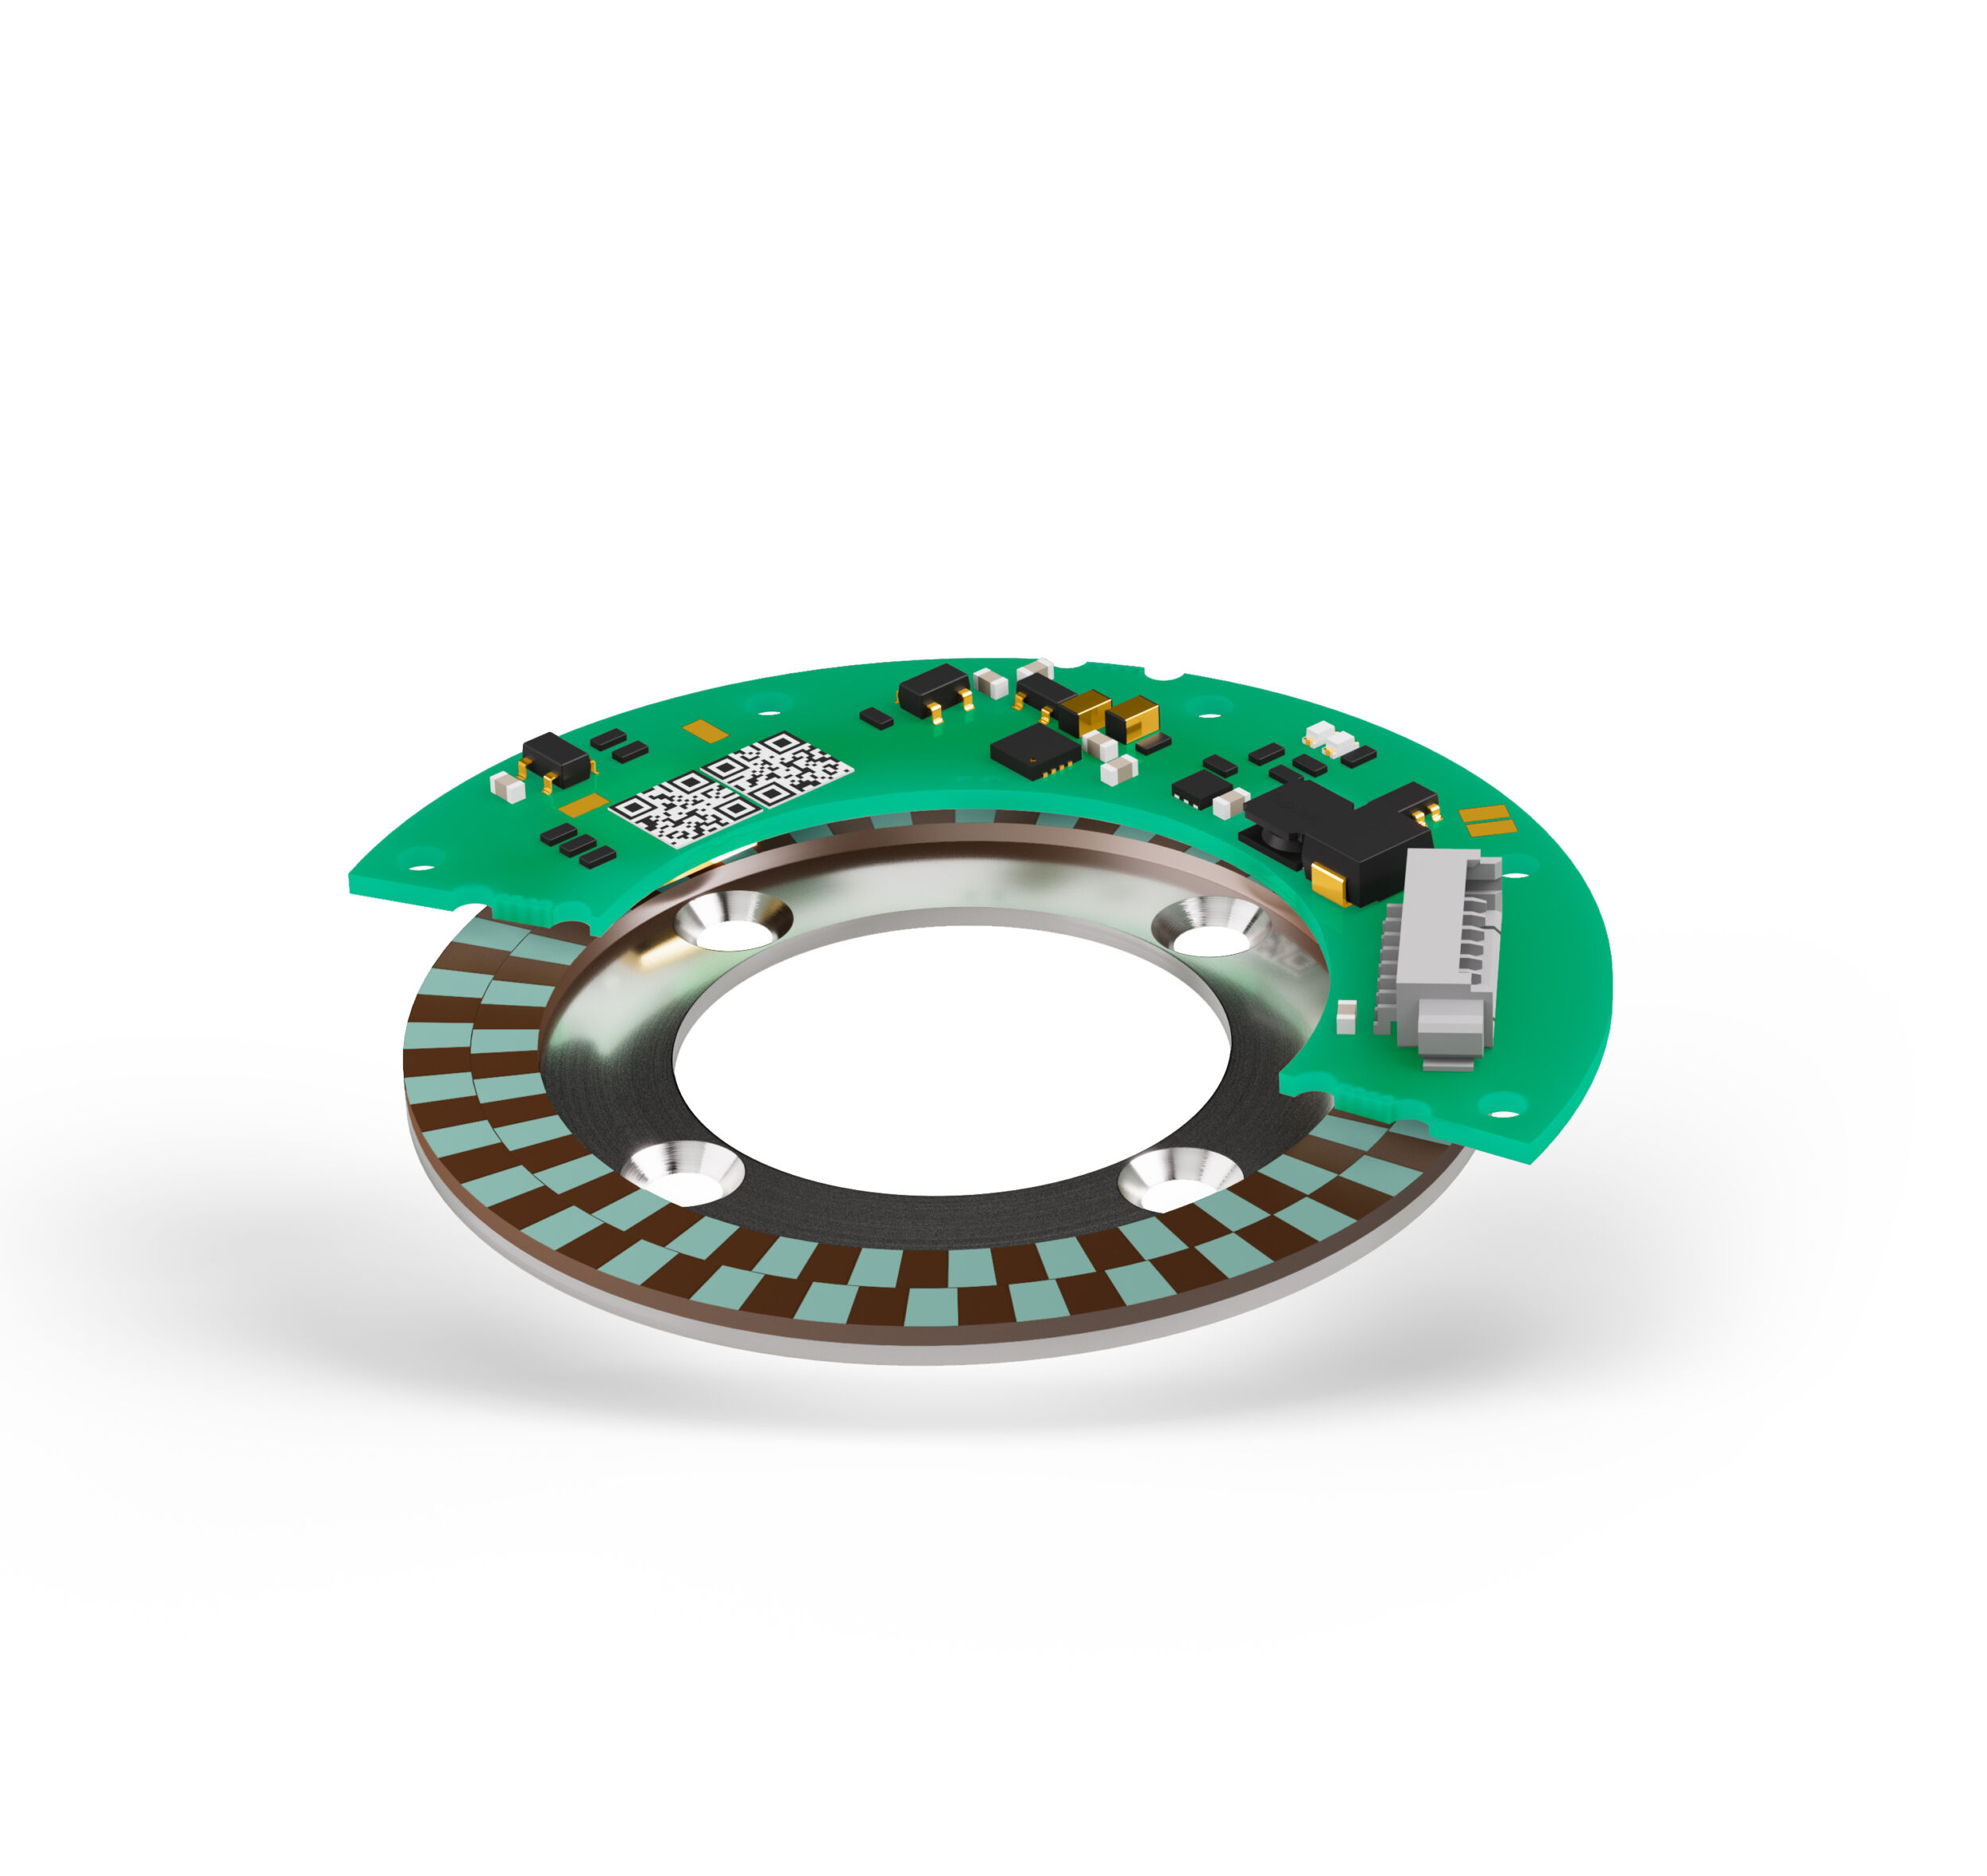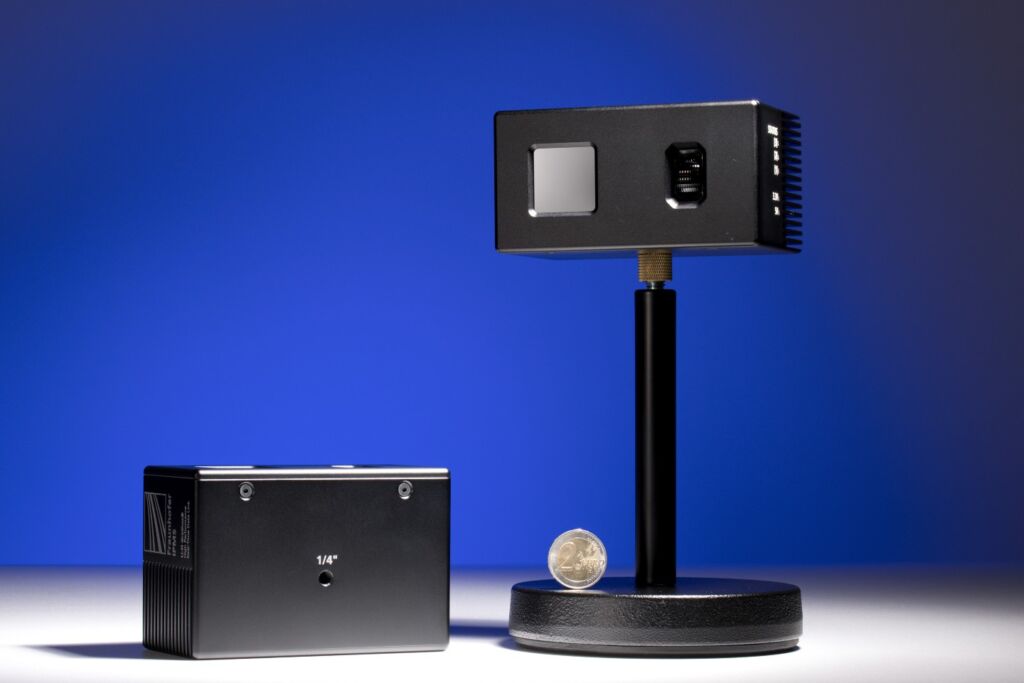

Der Servoantrieb Everest S von Celera Motion ist rund 30 Prozent kleiner als das Vorgängermodell, unterstützt Dual-BISS-C-Feedback und eignet sich z.B. für chirurgische Roboter, Exoskelette, Pan Tilt Gimbals, kollaborative Roboter und autonome mobile Roboter. Die Ethercat- und CanOpen-Versionen bieten eine auf einen Zyklus reduzierte Buslatenz. Durch die Kombination von 16-Bit-Differenzstrom und vier konfigurierbaren Bereichen bietet der Servoantrieb eine hohe Auflösung. Er verfügt über eine Leistung von 3kW, ein Gewicht von 18g und eine angepasste Hardware-Architektur, die Hochgeschwindigkeits-Kommunikationsprotokolle mit geringer Latenzzeit ermöglicht. Außerdem steht eine Stromschleife mit 50kHz und eine Geschwindigkeitsschleife mit 25kHz zur Verfügung. Zum Zubehör gehört die aktuelle Motion-Control-Software mit einem benutzerfreundlichen Konfigurationsassistenten und Diagnosefunktionen. Für Ethercat/CanOpen-Mehrachsarchitekturen ist eine Hochgeschwindigkeits-SPI-Buskommunikation verfügbar. Der Antrieb wurde außerdem so konzipiert, dass er die industriellen Normen für funktionale Sicherheit erfüllt. Es handelt sich bei dem Produkt um die neueste Version der Summit-Servo-Drives-Serie.