Für besonders zerbrechliche Werkstücke gibt es alternativ die Möglichkeit, einen Positionierbetrieb einzusetzen. Die Winkel/Drehmoment-Charakteristik des dabei eingesetzten Schrittmotors empfiehlt sich bei kleinen Werkstücken. Bei der Schließbewegung der Greiferfinger kann das Drehmoment eingesetzt werden. Die Finger greifen das Werkstück mit einer minimal kürzeren Distanz als die der Werkstückabmessung, wodurch die Greifkraft erzeugt wird. Dieser Vorgang wird mit Hilfe des Betriebsstromwertes gesteuert. Diese Methode eignet sich für Greifkräfte von weniger als 6N, da in diesem Bereich ein Druckbetrieb schwierig ist.
Oriental Motor GmbH
-
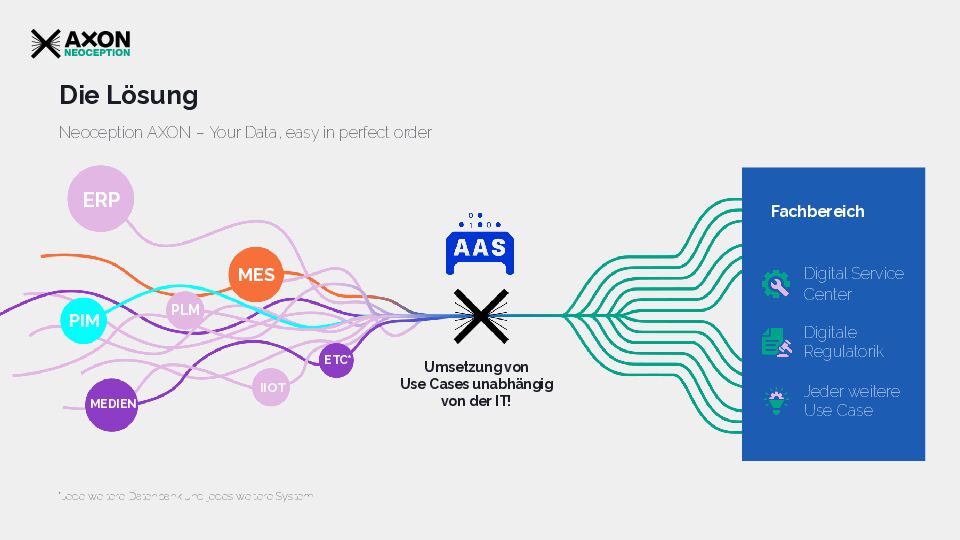
Neoception Software erschließt vorhandene Daten für digitale Zwillinge
So lassen sich Verwaltungsschalen automatisch erzeugen
In den meisten Unternehmen liegen umfangreiche Datenbestände zu Produkten, Anlagen und Prozessen vor. Ihr Nutzwert…
-
Anzeige
Beckhoff auf der SPS 2026
Wie werden Steuerung, Motion, Safety, Messtechnik, Vision, Robotik und KI zum Gesamtsystem? Beckhoff zeigt auf der SPS 2026 durchgängige Software-defined Automation vom 24. bis 26. November in Nürnberg, Halle 7, Stand 406, und täglich im Livestream.
-
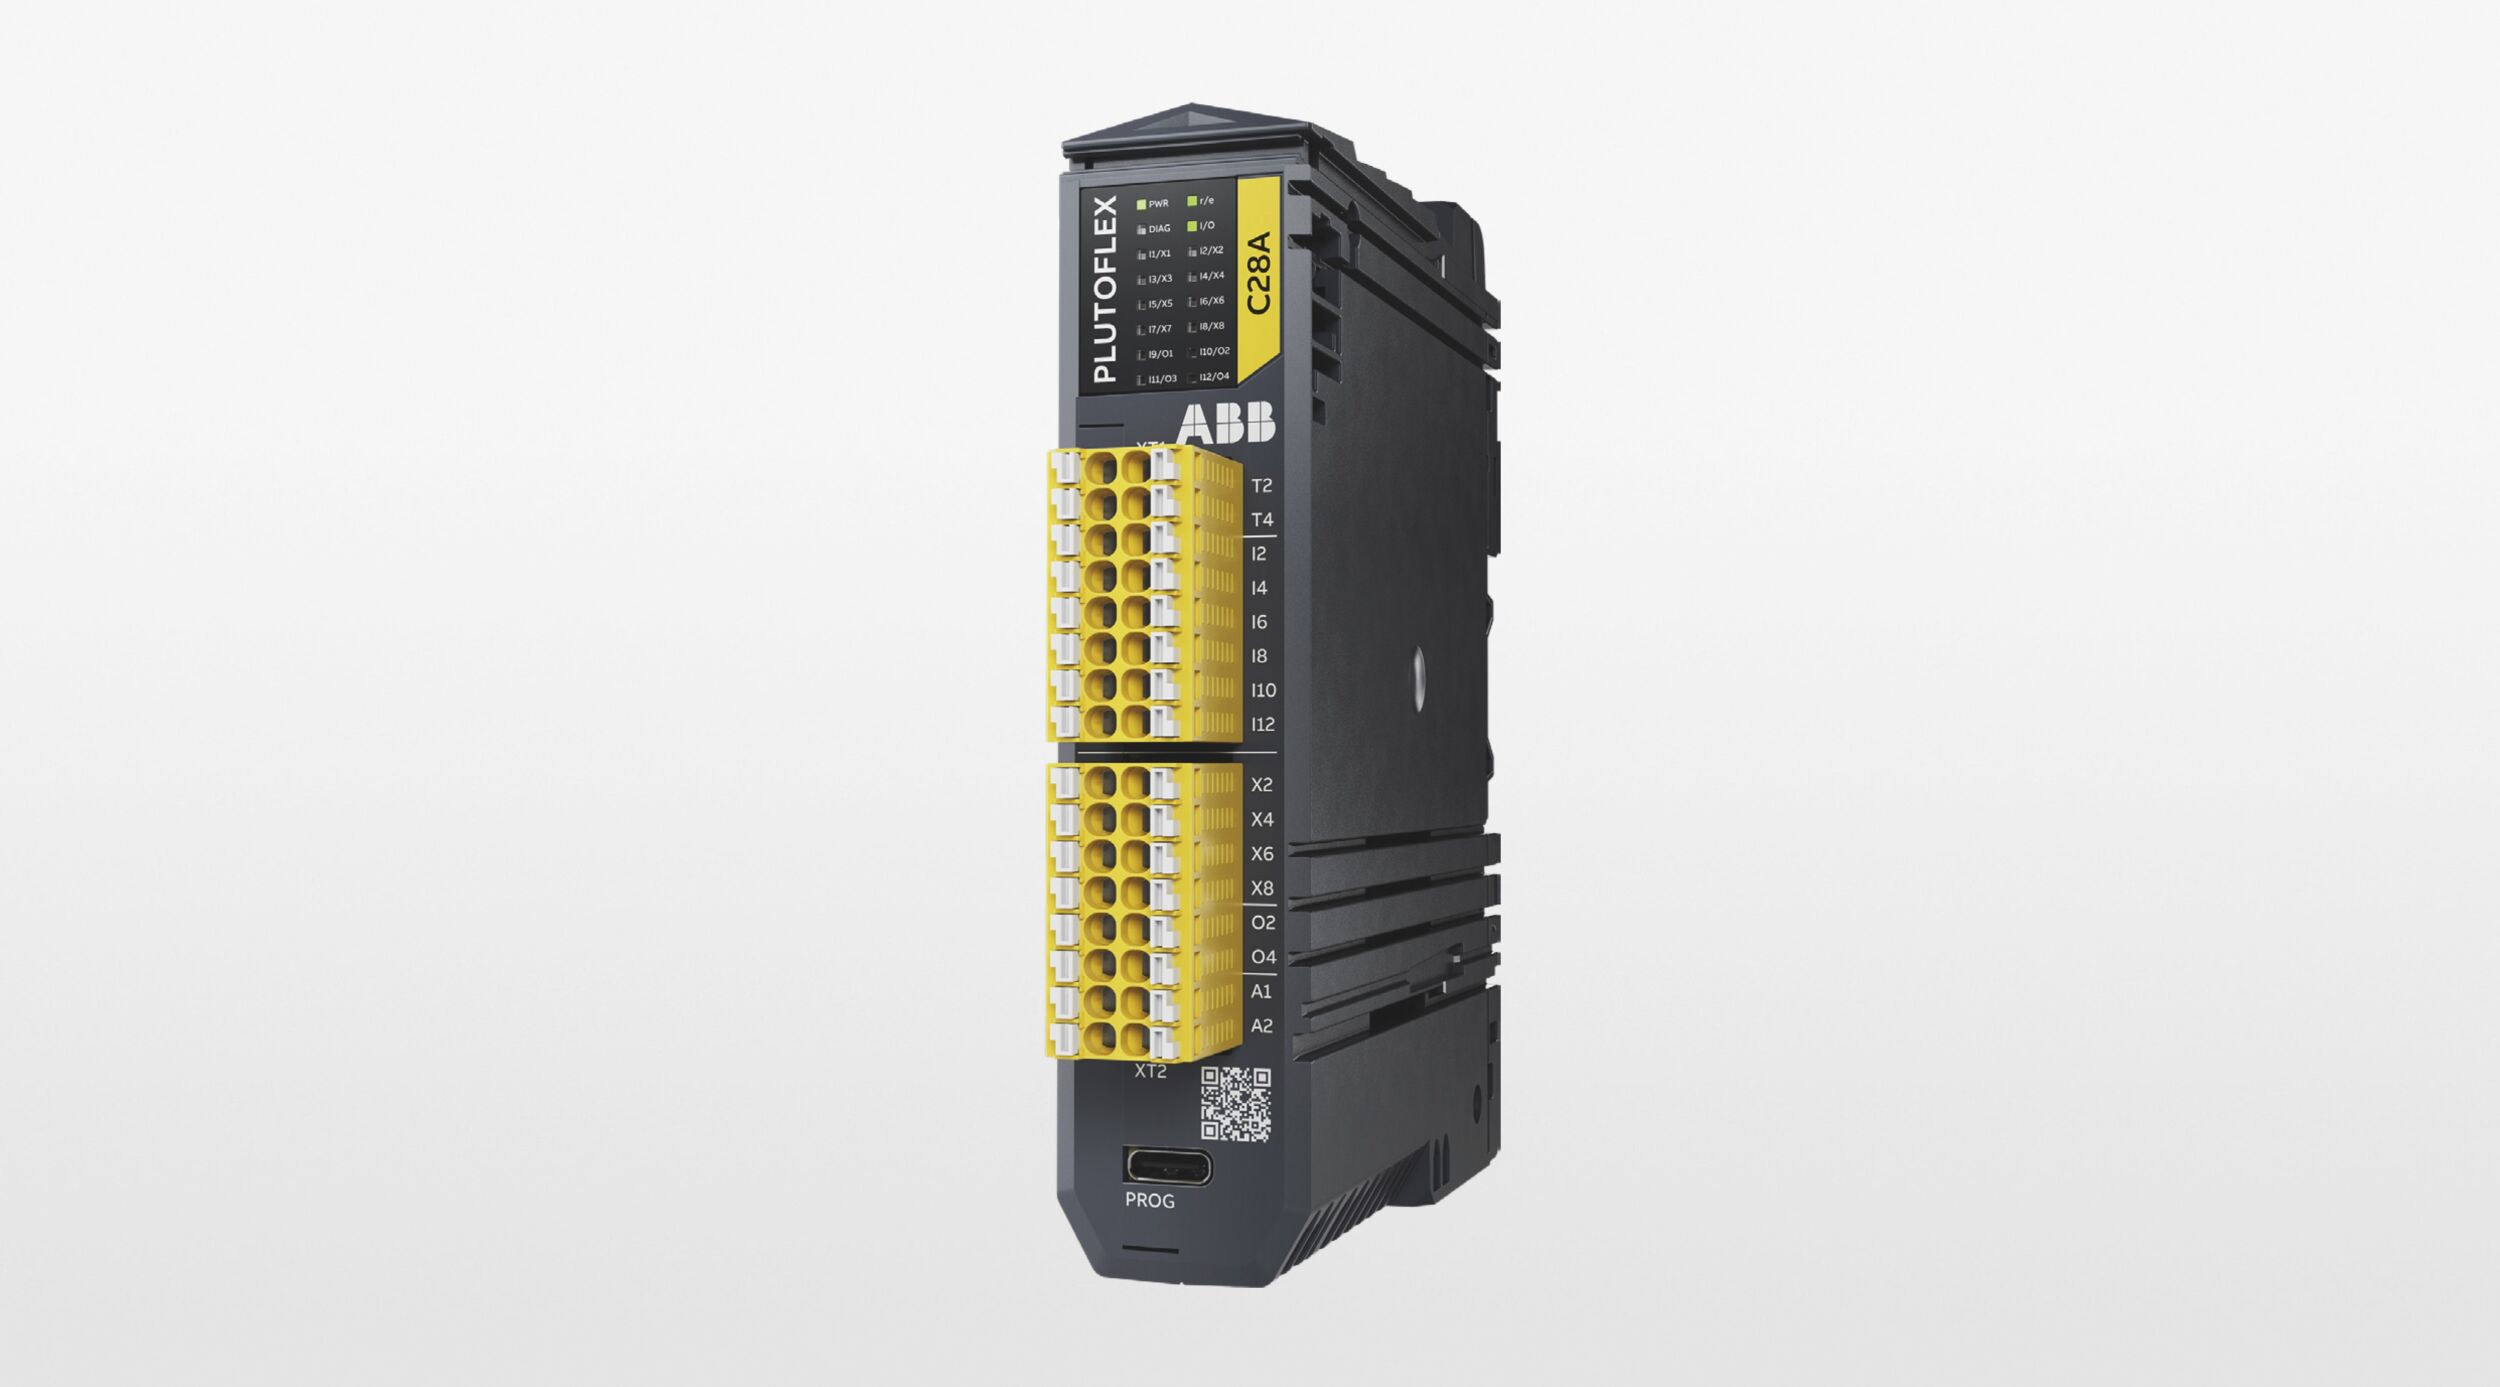
Safety-Engineering effizient und kompakt
Wachsende Sicherheitsanforderungen treffen im Maschinenbau oft auf knappe Platz- und Engineering-Ressourcen.