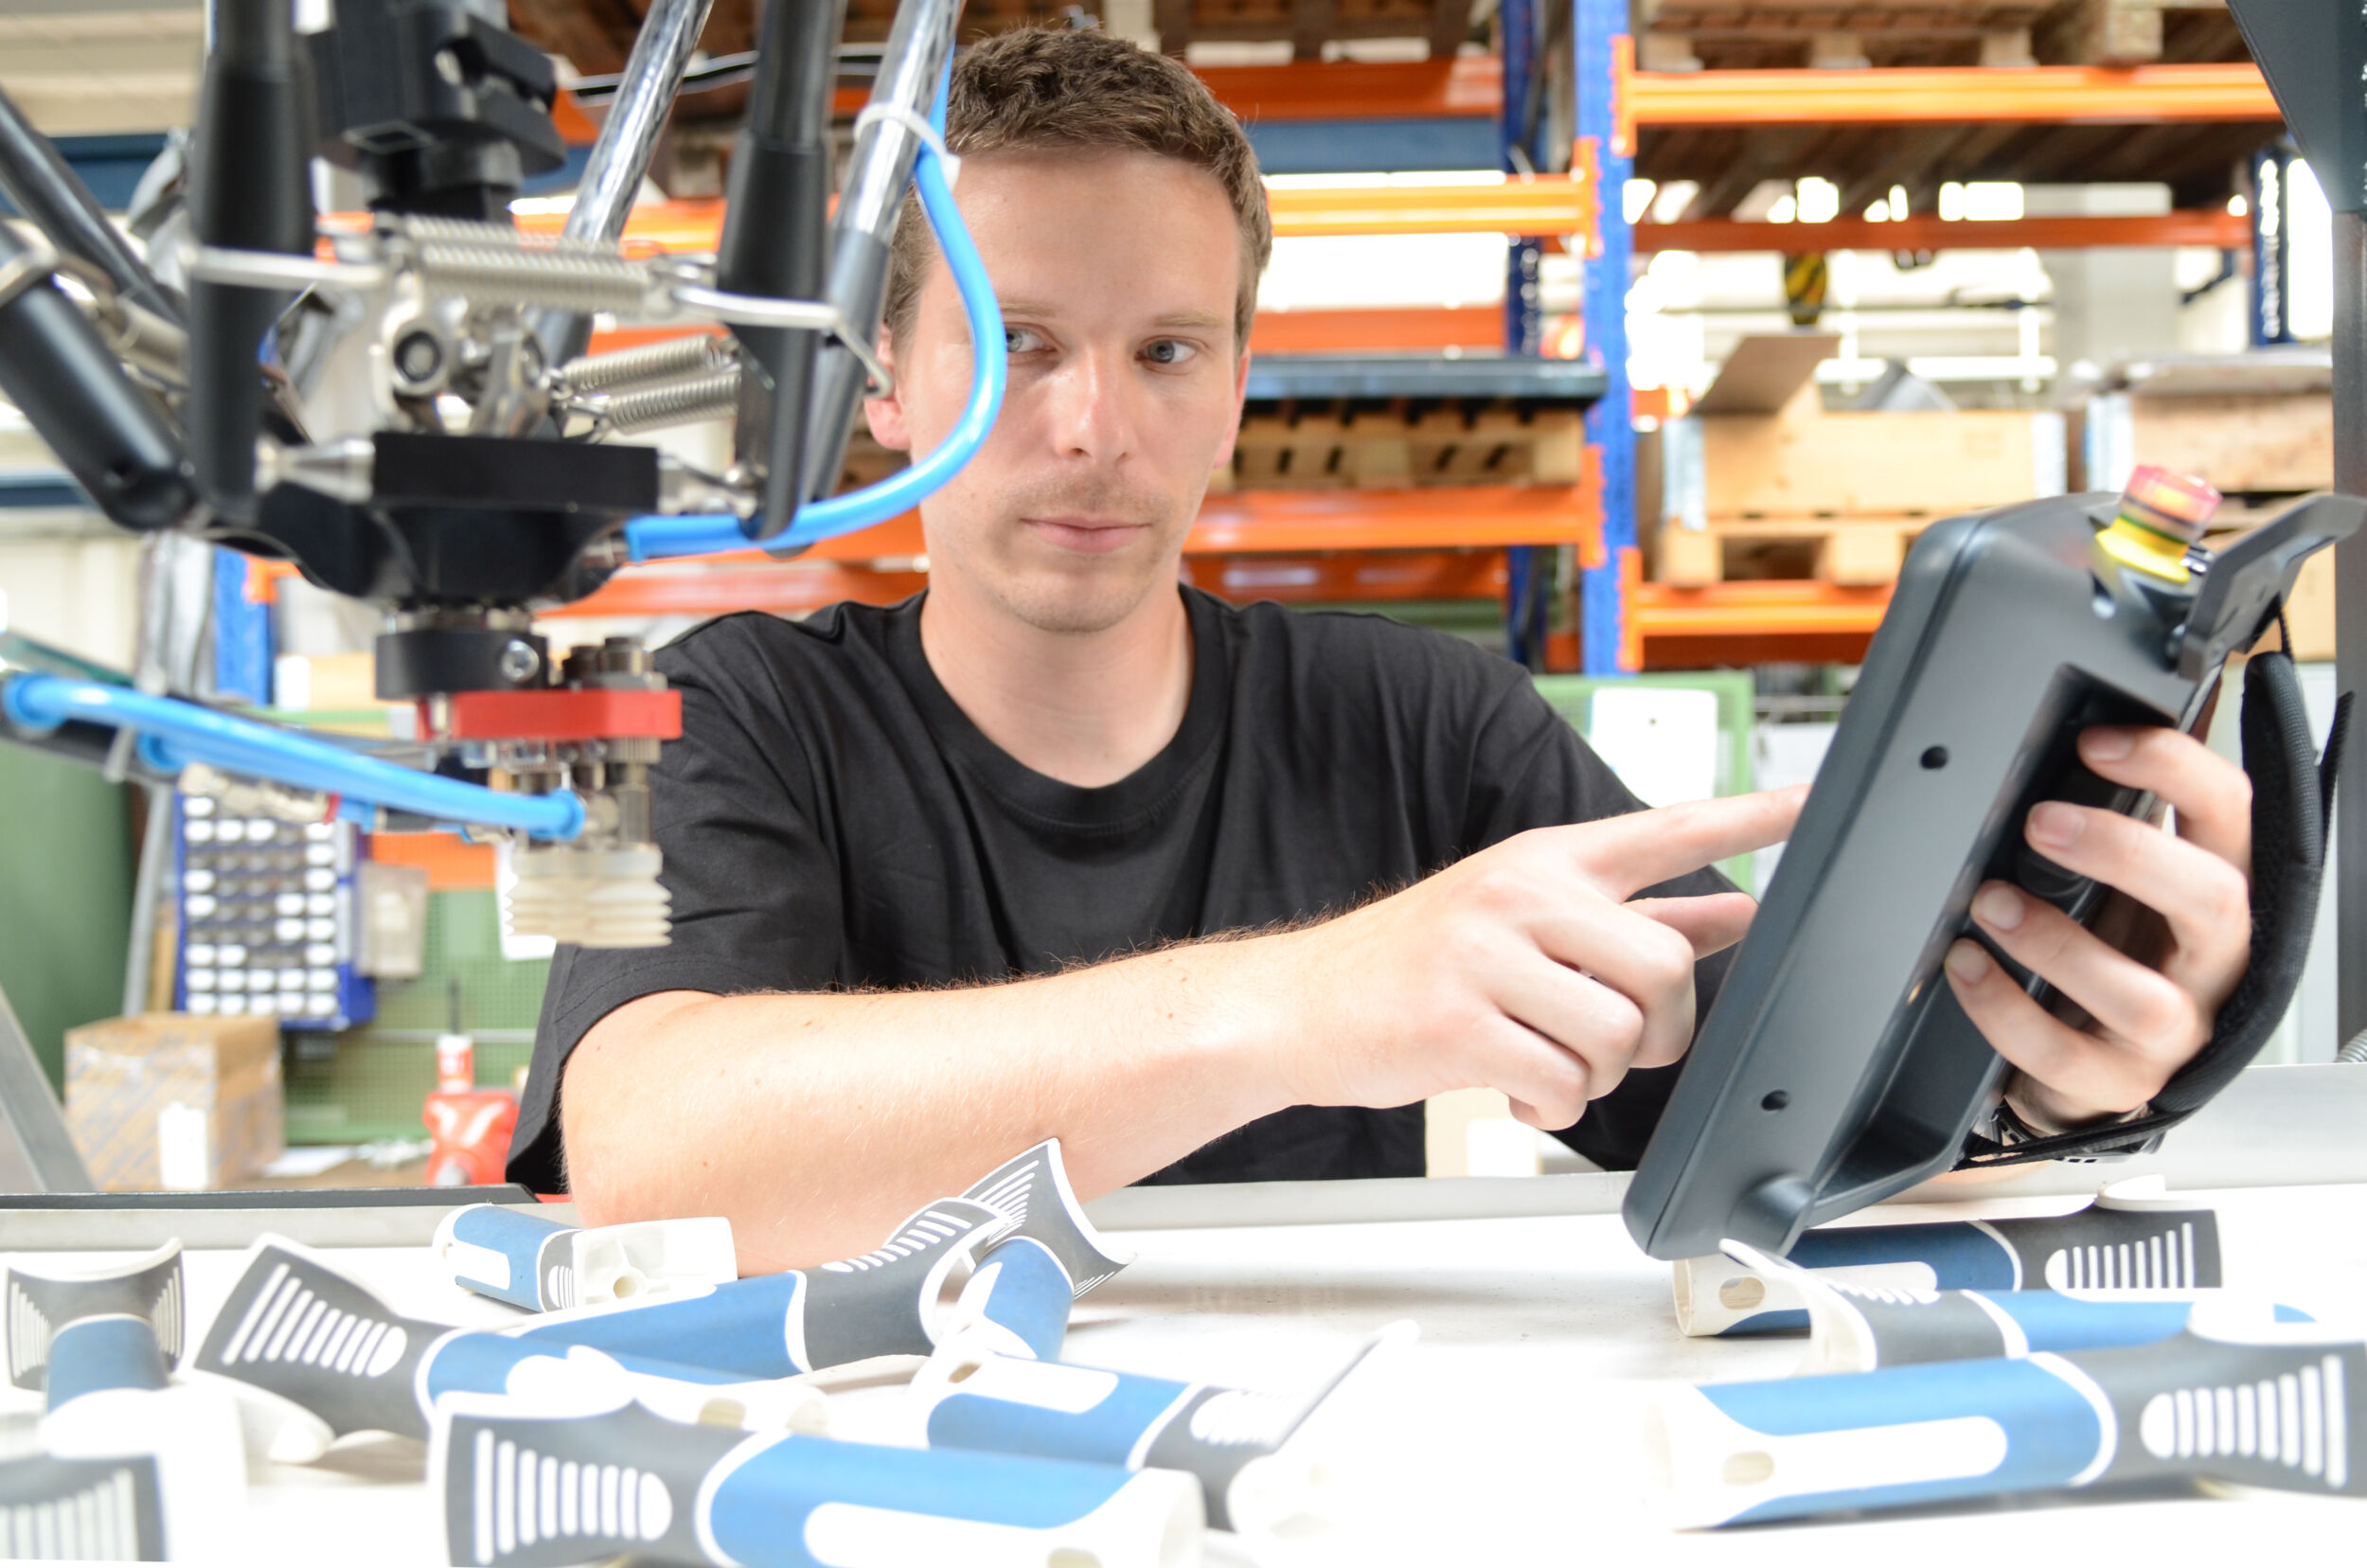
Beckhoff hat die Softwaregeneration Twincat 3 vorgestellt, die eine Plattform für Scientific Automation – die Erweiterung der PC-basierten Steuerungstechnik um neue Komponenten – bietet. Mit Scientific Automation kann die Prozessorleistung – gerade auch der Multicore-Support – voll ausgeschöpft werden, sodass der Anwendungsbereich der klassischen PC-basierten Automatisierungstechnik um neue Komponenten erweitert werden kann. Nicht nur Messtechnik und Condition Monitoring, auch die Robotik kann in die Standardsteuerung integriert werden. Robotik- und Motion-Control-Funktionen lassen sich auf einer Plattform kombinieren und synchronisieren. Die Software \’Twincat Kinematic Transformation\‘ integriert die Robotersteuerung in die Automatisierungssuite Twincat. Die Funktionen SPS, Motion Control, HMI, Messtechnik und Robotik können auf einem Industrie-PC ausgeführt werden. Die Konfiguration und die Programmierung erfolgen komplett in Twincat, sodass Engineeringzeit und -kosten deutlich reduziert werden können. Bisher sind die folgenden Kinematiken implementiert: Kartesisches Portal, Scherenkinematik, Rollenkinematik (H-Bot), Scara, 2-D-Kinematik, 2-D-Parallel-kinematik und 3-D-Delta-Kinematik. Weitere Kinematiken sind in der Planung. Zusätzlich bietet \’Twincat Kinematic Transformation\‘ Tracking-Funktionalitäten. Dabei wird der Roboter auf ein bewegtes Objekt aufsynchronisiert, um z.B. Werkstücke von Förderbändern oder auch schräg liegenden Drehtellern zu greifen. Mit Twincat 3, der neuen Softwaregeneration für die PC-basierte Steuerungstechnik, stehen neben der IEC61131-3 auch C/C++ und Matlab/Simulink als Programmiersprachen zur Verfügung. Die Einbindung spezieller Roboterkinematiken wird dadurch vereinfacht. Sollten spezielle Regler verwendet werden müssen, können diese einfach als Matlab/Simulink-Modelle eingebunden werden. Gerade im Bereich der kleinen Roboter wird eine sehr kompakte Antriebstechnik für kleine Leistungen benötigt. Die Servoklemme EL7201 für das Beckhoff-Ethercat-Klemmensystem integriert im Standardklemmengehäuse einen vollständigen Servoverstärker für Motoren bis 200W. Durch die einfache Integration lassen sich kompakte und kostengünstige Robotikanwendungen realisieren. Für hochdynamische Positionieraufgaben stehen die Ethercat-Drives AX5000 in Verbindung mit Servomotoren zur Verfügung. Die Synchron-Servomotor-Serie AM8000 in Standard- und Edelstahlbauweise bietet eine hohe Dynamik und Energieeffizienz. Mit der Einkabeltechnologie sind Power- und Feedbacksystem in der Standard-Motorleitung zusammengefasst.
Beckhoff Automation GmbH & Co. KG