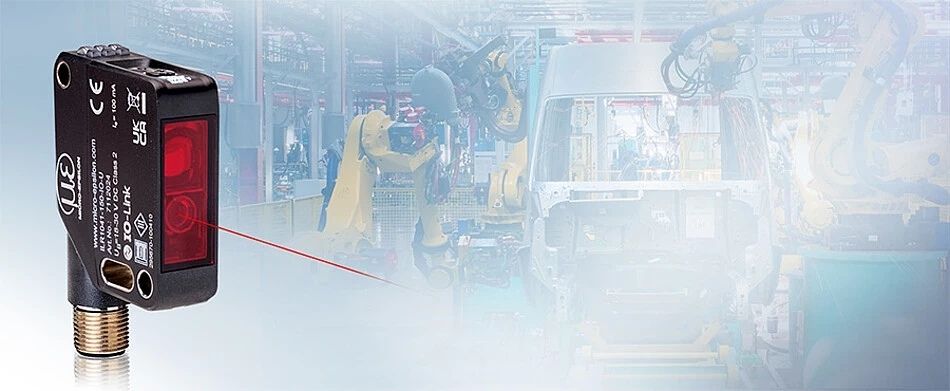
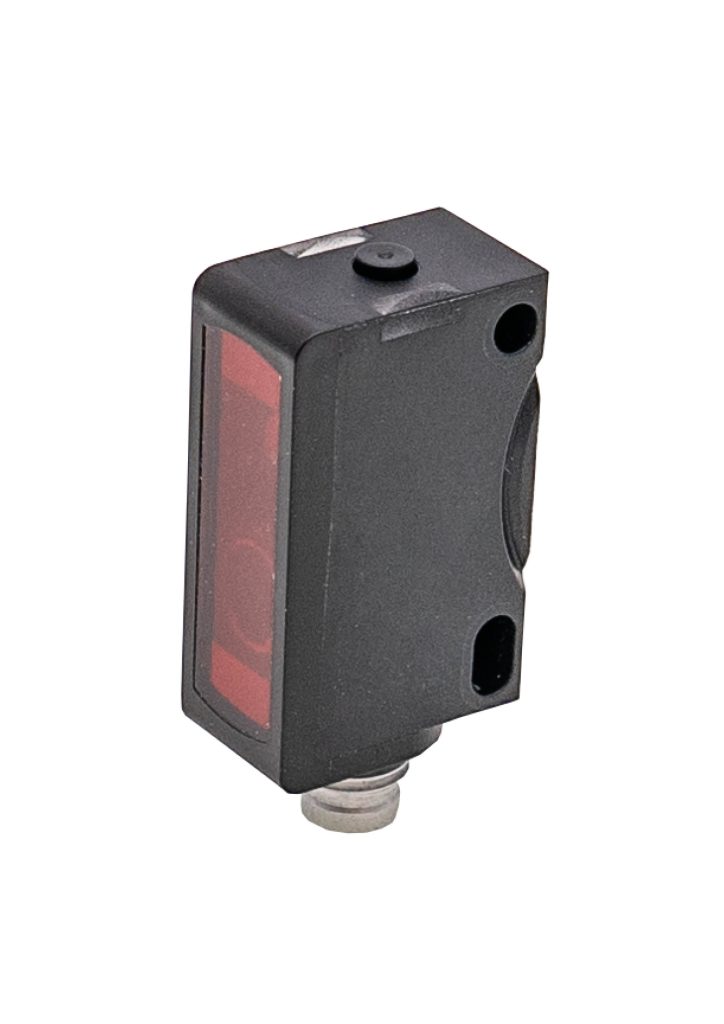
Der Lasersensor PT340070 von IPF ist für präzise Mess- und Regelaufgaben ausgelegt. Mit M8-Anschlussstecker ergänzt er das Produktportfolio an Lösungen zur genauen Erfassung und Vermessung mittels farbunabhängiger Lasertriangulation. Aufgrund seiner kompakten Bauweise im robusten Kunststoff-Miniaturgehäuse (Schutzklasse IP67) eignet sich der Sensor für Robotikanwendungen. Die Reichweite des Gerätes von 20 bis 100mm wird entweder per Teach-In oder über die integrierte IO-Link-Schnittstelle eingestellt. Via IO-Link besteht außerdem die Möglichkeit, bspw. zwischen verschiedenen Teach-Verfahren zu wählen, die Kennlinie zu invertieren oder die Signalqualität auszuwerten. Neben einem Analogausgang (1 bis 10V) verfügt der Lasersensor über einen Schaltausgang (Push/Pull).
Abstandsmessung per Laser
IPF Electronic GmbH
-
Durchgängige Lösung für Software-defined Automation
Zukunftsthemen löst man nicht mit Inseln
Software-defined Automation, die Konvergenz von IT und Produktionstechnik (OT) sowie der nächste Schritt hin zu…
-
Inline-3D-Inspektion von Kleberaupen
Integrationsfertig
Mit seinem neuen Ready-to-Integrate-(RTI)-Ansatz reagiert VMT Vision Machine Technic Bildverarbeitungssysteme auf veränderte Anforderungen in der…
-
Digitale Anlagenmodelle unterstützen operative Entscheidungen im Betrieb
Vom Modell zur Maßnahme
Betriebsdaten aus Sensorik, Anlagen und Instandhaltung liegen häufig in getrennten Systemen. Autodesk will diese Informationen…
-
3D-Simulation in der Intralogistik
Materialflüsse simulieren, Lagerautomatisierung sicher planen
Materialflüsse in automatisierten Lagern werden von zahlreichen dynamischen Faktoren beeinflusst. 3D-Simulationen machen deren Zusammenspiel bereits…
-
Neue Geschäftsbereiche bei Recom
Recom hat mit Wirkung zum 1. Oktober neue globale Geschäftsbereiche für ICs und Automatisierung eingerichtet.
das könnte sie auch interessieren
-
KI in der SPS-Programmierung
Tempo ja, Verantwortung nein
-
Effizienzpotenziale im industriellen Antriebsstrang gezielt erschließen
Dem Verbrauch auf der Spur