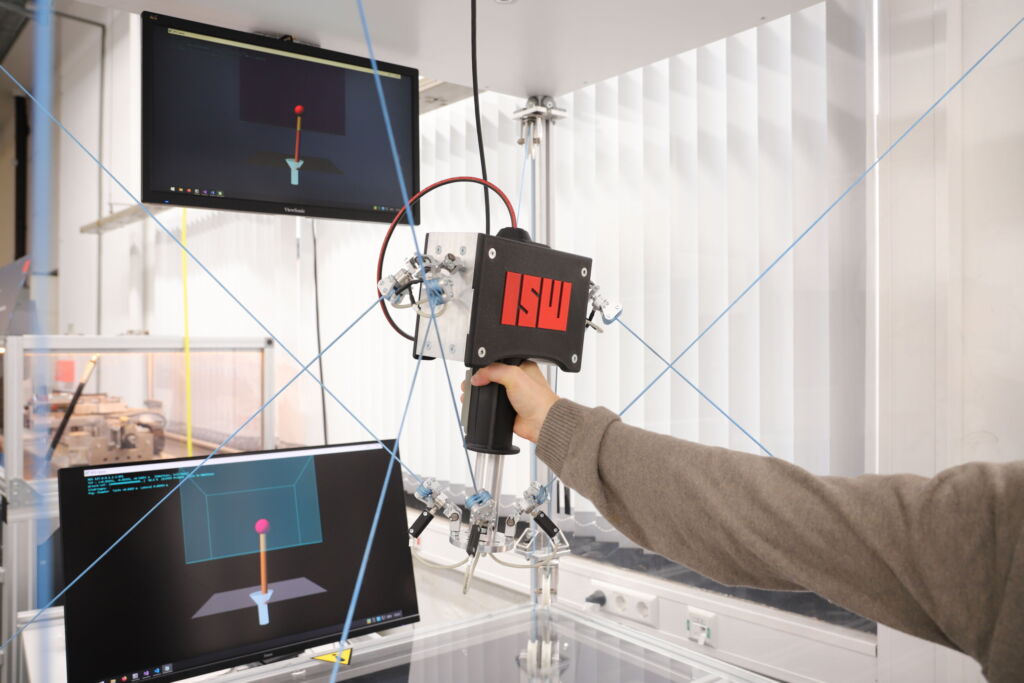
Kraftsensitive Montageaufgaben beherrscht der Mensch meist mühelos, ihre Automatisierung ist jedoch herausfordernd. Häufig übersetzt der Programmierer sein Erfahrungswissen auf Basis von Sensordaten in Regeln. Kraftsensordaten sind allerdings weniger intuitiv interpretierbar als Bilddaten. Deshalb setzt das ISW der Universität Stuttgart auf Haptik. Dazu dient ein Seilroboter als haptisches Bediengerät. Seine Antriebe sitzen im Gestell, bewegt werden Endeffektor und Seile. Die geringe bewegte Masse ermöglicht hohe Dynamik und realistische Kraftrückmeldung. Greift der Bediener den Endeffektor, folgt dieser per Admittanzregelung den Kräften und Momenten der Hand in sechs Freiheitsgraden. Die Bewegung steuert eine virtuelle Umgebung oder einen realen Roboter mit Kraftmessung. Stößt ein Bauteil an oder verkantet es, spürt der Bediener den Kontakt und kann seine Bewegung gezielt anpassen. Die aufgezeichneten Bewegungs- und Kraftverläufe können als Trainingsdaten für Imitationslernen genutzt werden, um solche Aufgaben zu automatisieren.